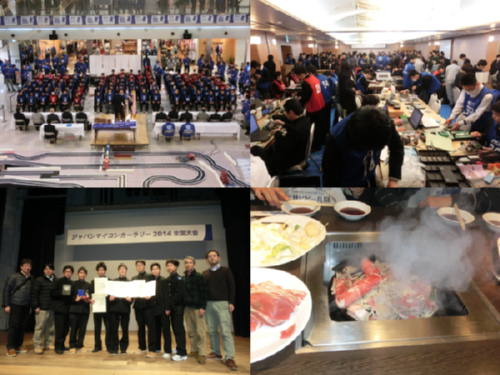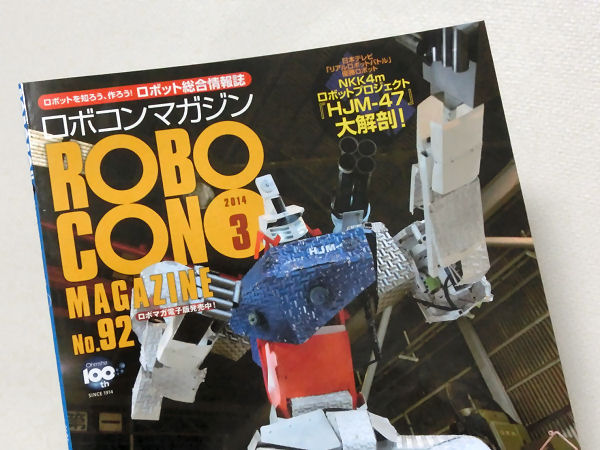
ロボコンマガジンにJMCR2014全国大会の記事。
画処理ロボットで大会に挑んだ学生さんが、半ページもの掲載面積で紹介されていた。
///////////////////////////////
ソースコードを眺めていると、1年半くらい前?に作りこんだバグを発見
直線で4.8m/s以上出すと、その後のコーナでトレースが怪しくなる原因が分かった。
///////////////////////////////
今週末は電通大杯
金土はニューコマンダーに泊まります。
ロボコンマガジンにJMCR2014全国大会の記事。
画処理ロボットで大会に挑んだ学生さんが、半ページもの掲載面積で紹介されていた。
///////////////////////////////
ソースコードを眺めていると、1年半くらい前?に作りこんだバグを発見
直線で4.8m/s以上出すと、その後のコーナでトレースが怪しくなる原因が分かった。
///////////////////////////////
今週末は電通大杯
金土はニューコマンダーに泊まります。
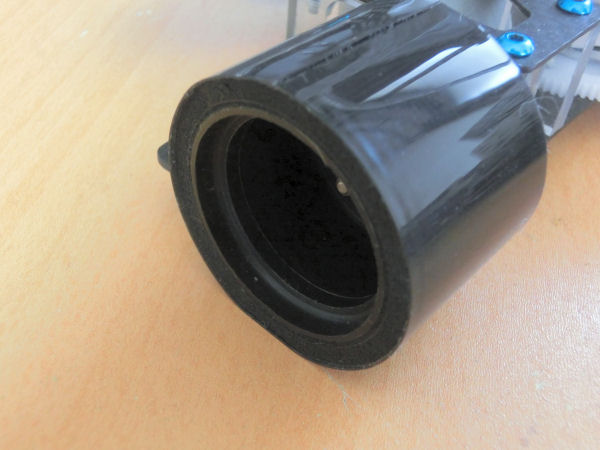
タイヤのスポンジ材として
最初の頃はホームセンターで売っていたスポンジパイプを使っていたが、
2009年半ばからポロンのLE-20の5mm厚になり、
2013年頭からはポロンSR-S-24Pの3mm厚を使っている。
世代を追うごとに、柔らかいスポンジ材に切り替えてきた。
経験的に、固くて変形量の小さいタイヤは、グリップが薄いけれどコントロールし易い。
比較的大きなスリップ角をつけて旋回するため、の転がり抵抗が大きく失速するためタイムを出しにくい
しかし、スリップ角が大きくなるだけで酷いコースアウトは発生しない
柔らかく変形量の多いタイヤは
グリップは強いけれど、コントロール不能に陥ることがある
小さなスリップ角で十分なコーナリングフォースを発生できるため、
車体の振られが発生しにくく、旋回中の失速も発生しにくい。
しかし、旋回速度を上げて行きスリップ角が大きくなって行くと、
あるポイントで急激にグリップを失い、コントロールできずにコースアウトにつながる
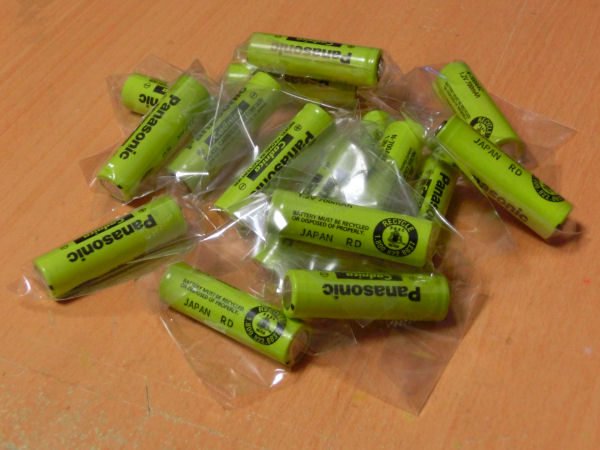
去年の撃沈に懲りずまたニカド電池に手を出す。
日本製のカドニカがAmazonで売っていたので入手してみる。
データシート上でのセル重量はKR-1100AAUよりも1g軽いが、eneloop liteよりも4g重い。
大電流放出時の特性はデータシートでは比較できないので、先の走行会にて実走行で比べてみた。
で、スタートからの時間vs速度のグラフが↓
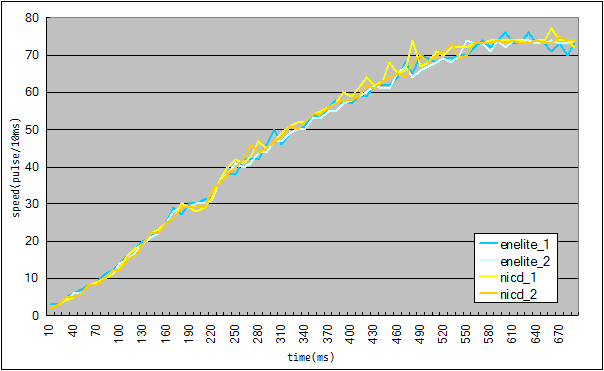
共に満充電のeneloop liteとN-700AACで、それぞれ2回走行での結果になる。
両者のデータが重なってしまったのは何故だろうか?
(ちなみに、1周50m程度のコースでのタイム差も”ゆらぎ”と判別不能な0.05秒程度)
ニカドにすることでの車体重量増加の約5%が、放電特性の差を相殺してしまったのか?
////////////////////////////////
N-700AACを充電してみると、なかなかデルタピークがとり難い
満充電になってもあまり温度が上がらない特性のせいか、
1.5C(1A)充電にしてもセル当り10mV設定ではタイミングを逃すことがある。
福岡工業大学で開催された福岡県マイコンカーラリー技術交流会に参加してきた
午前中は講義セクション。
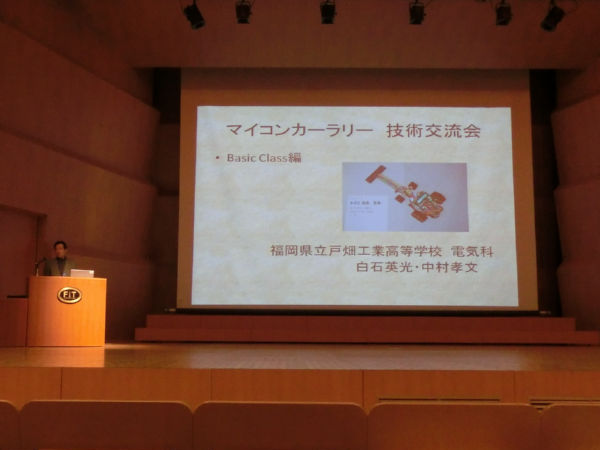
中村先生からBasicのメカデザインのポイントについて紹介があり、
後藤先生からはBasicの制御について、タイムを出すためのノウハウを紹介。
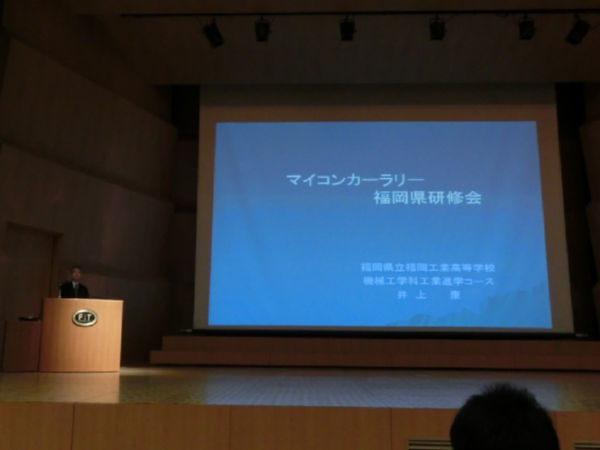
井上先生からはタイムの壁を破り 強豪に上り詰めるために、10年間編み出してきた技術の紹介。という感慨深い内容でした。
午後は走行会
タイヤが機能する室温と、駆動モータとバッテリコネクタの新調の効果もあってか、久々の快速走行になった。
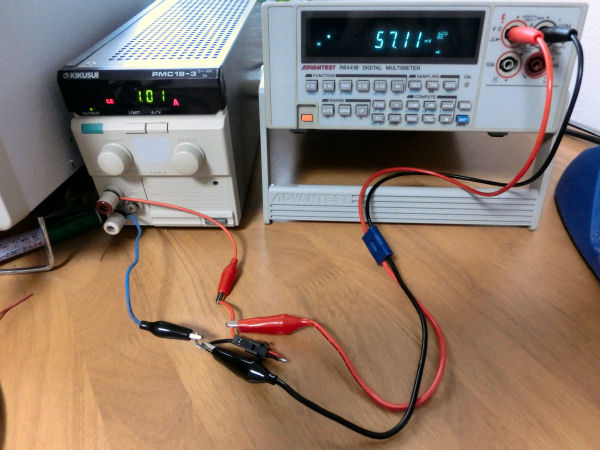
バッテリとメイン基板間のコネクタの接触抵抗を計ってみる
4年くらい使い続けているものなので、可也傷んでそうとは予想していたが
40mΩ~60mΩの結果となった。
加速に影響しそうな気もするので、RC用のコネクタを検討しよう。
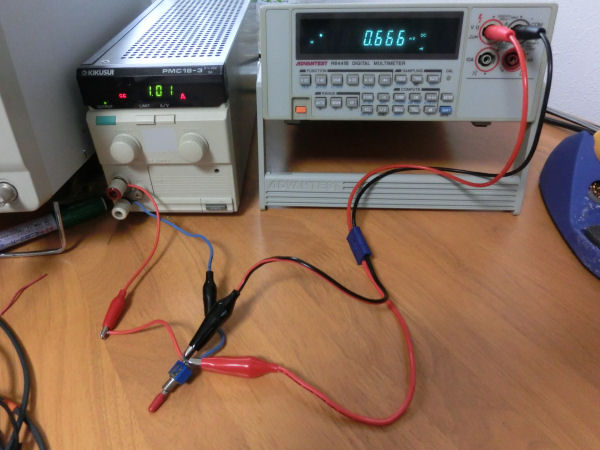
ちなみに4年くらい使っている電源スイッチ
0.6mΩ~0.7mΩで安定しているので問題なさそう。
//////////////////////////
電通大杯に申し込みし、飛行機と宿の手配も完了。
春の競技会のための、行きの飛行機と宿の手配完了。
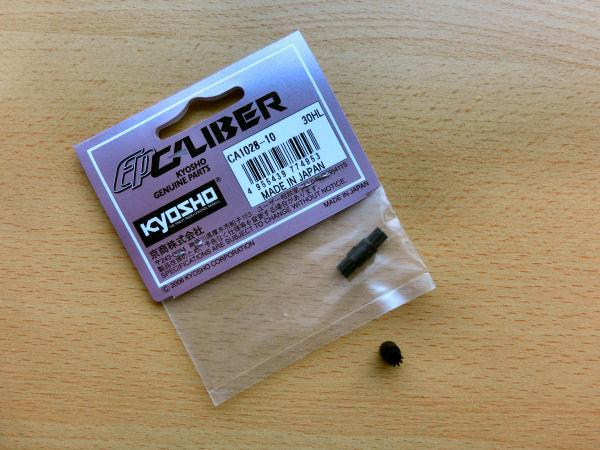
精度の良いピニオンギヤを探していた頃に購入してみたコレ。
モジュール0.4位で使えなかった
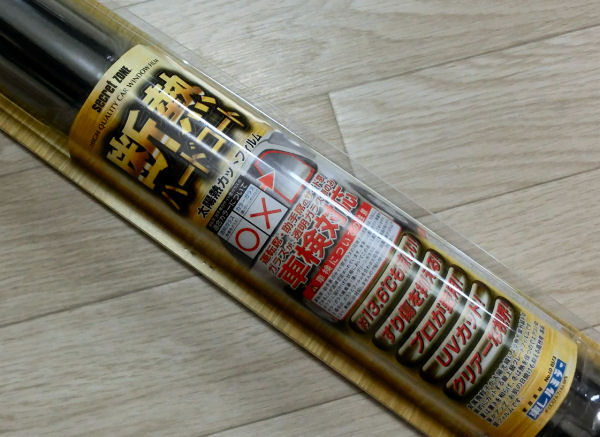
カメラによるライントレースは補助照明やソフトによるフィルタのおかげで、太陽光の入る場所でもある程度は誤動作をしないようになっているが
同じ太陽光が入る状況でも窓ガラスを通して光が入るかどうかでエラーの頻度が格段に違う。
キャプチャアイのレンズには赤外カットフィルタが入ってないことから、窓ガラスによる赤外線減衰の影響を考えてみて
自動車用の熱線(遠赤?)カットフィルムをカメラのレンズに張ってみた。
フィルムにより5%ほど画が暗くなったが、効能は良く分からない。
(効果は分からないけれど、夏頃から おまじない で張ったまま)
一般的なカメラに内蔵されている赤外カットガラスを試す必要がありそうだが、
2cm角ほどの赤外カットガラスを販売しているショップを忘れてしまった。
足立法のコーディングや、走行制御の見通しが厳しくなってきたので、
諦めて、Pi:Co Classicのソフトを移植する
で、前壁での位置合わせと、ポテンシャルマップ作成時に重み付けするように変更
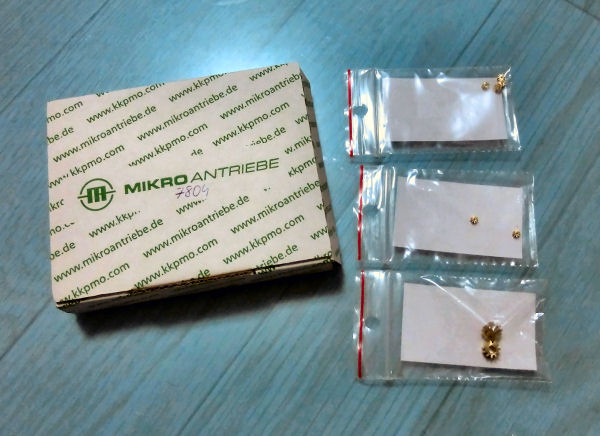
マイクロマウスの樹脂性ピニオンが上手く固定できないので、
アニキに紹介頂いたKKPMOから真鍮ギヤを購入してみた。
11月20日 夜 webから発注
11月25日 夕 発送
11月29日 夕 神奈川着
12月01日 昼 手元に届く
さっそく取り付けてみると、穴系は丁度良く軽い圧入で固定でき、
歯型も良いようでタイヤの回転音が静かになった。

マクソンRE-MAXモータ等にはモータ缶の周りにもう一枚金属製の板が巻かれている
これを補助ヨークというようで、磁気の漏れを抑えることで、モータの効率をあげる物と理解した。
ラジコン用のDCモータのモータ缶が分厚いのも同じ理由なのだろう。
補助ヨークの材料には透磁性の高さからパーマロイを狙っていたのだが
結構高価なため購入に踏み切れずにいた。
最近になってGigaWaveさんにて比較的安価に販売されていたため購入。
ついにパーマロイをモータに巻いて評価することができた。
評価として停止状態からの全力加速での速度推移を比較したのだが、
残念なことにパーマロイの有無に関わらず同じ速度カーブを描いてしまった。
モータの磁力が弱すぎるので補助ヨークの効果が無いのか?
パーマロイが薄すぎたのか?