
前回のピニオンギヤ評価で良い感じだったレインボープロダクツ社のピニオンギヤを追加で8個購入する。
4個確認して全て合格。素晴らしい。
早速、ロボットに取り付けてみると、
ノイズの小さい良い駆動音に変化した。
前回のピニオンギヤ評価で良い感じだったレインボープロダクツ社のピニオンギヤを追加で8個購入する。
4個確認して全て合格。素晴らしい。
早速、ロボットに取り付けてみると、
ノイズの小さい良い駆動音に変化した。

k先生からの紹介で、出雲科学館で行われた走行会に参加させて頂く。
二日間渡り、中国地区の先生や生徒さんと共に調整しまくってきた。
先日のカメラの注視点の変更は特に問題無さそうで、
トレースもマーカ検知の誤作動なく、
クランクと車線変更を重点的に調整する。
いつもと違う場所で色々な人と話ができると、
新たなネタや刺激を貰うことが出来て楽しい
面白い走行会でした、ありがとうございました。
/////////////////////////////////////////////////////////
当然、出雲大社にもお参りしてきた。

遷宮と、 縁結びによる大賑わいのため、
交通手段や宿泊施設はほぼ満員で、手配が大変だった。
センサバーが短すぎて車線変更が走れないとは何度も言っているが、
どう足掻こうと、ヤッパリ車線変更のリズムが悪いので、
(仮想)センサバー延長の為にカメラの取り付け角度を現状から4度浅くしてみる。
実際に走行させると、ライントレースは問題無いが、マーカーを見落とすようになってしまった。
色々試して、
現状のマーカ検出データに、昔やっていたマーカ検出エリア2画素の差分値によるマーカ有無判定を追加したところ、なんとなく動くようになった。

高精度でお気に入りだったカワダ模型の10枚ピニオンが入手できなくなり
試しに、某社のアルミピニオンギアを購入してみた。
試した結果、購入した全てが手で軽く回しても分かるほどの異音がする。
使い物にならないので、ブログのネタにして供養とする。
で、このギヤの歯型は何か違うようで、それが異音の原因ではないだろうか?

各社のピニオンの歯型を撮影してみた。上から、カワタ模型、レインボープロダクツ、某社の昔のロット、某社の今のロットの順。
この中で、静かに回るギヤはカワダ製、レインボー製、某社の昔の物で
これらの歯型は(上記写真には無いが)協育歯車の物に似ているように見える。
そして、異音のする某社最近のギヤは歯底が平坦で幅広い形となっている。
何を理由に、この歯型に変更したのだろうか?
予選を3位通過し、
決勝トーナメントでは幸運にも準優勝することができました。
カメラを使ってのライントレースで、
十分に勝負できることを実証できました。
大会を運営して下さったルネサスの皆様や参加者の皆様お疲れ様でした。
福工で走り納め。
完走率はアレだけど、フリー走行の予選ならある程度いけるか?
来週末は頑張ろー。
熊本のマイコンクラブにて走りこみ。
マーカ検出処理変更のおかげで、読み落としは減少したようだ。
減速区間処理に対しても、
マーカ検出から計測開始までの距離を考慮に入れたり、
1本線と読み間違った場合のためにクランクモードで110cm走行したら
減速区間走行に切り替えるバックアップ処理も追加する。
直線やコーナの目標速度も、大抵のレイアウトで安定走行できそうな値に変更する。

1本線クロスラインの読み落としが酷いので、
マーカー検出の基準となる黒色算出に用いる画処理エリアを
32×2行から32×3行に変更。
/////////////////////////////////////////
ふと10度坂レギュレーションを確認してみると、シャシ底のマージンが無い。
設計と比較して、最低地上高が1mm低い。
1mm=タイヤの変形+メインシャシ材が0.1mm分厚い+よく分からないズレ
タイヤのスポンジ固定用の両面テープを0.75mm厚に変えて底上げする。
熊本のマイコンクラブにお邪魔させていただく。
学生さんは新車の作成と工作機械の組立中だったので、
一番長い直線に2本線を引かせてもらう。
これくらい広いコースだと1.8mのセクションを余裕で置けるようだ。
さて、試走してみると想定どおりマーカーの誤検出だらけ、
減速区間用の2本線は読み間違えてもリカバリ可能だが、
(しれっと変更された)クランク用の1本線は読み落とすと何も出来ない。
///////////////////////////////////////
減速区間の走行については
急減速後停止状態で時間待ちするよりも、
逆走しながら時間を待つことで
加速距離を稼ぐのがエレガントな解ではないだろうか?
といっても実現には
エンコーダの2相読取りのハード変更か、
逆走検出のソフト処理の追加が必要で、
やっぱり時間が足りない。
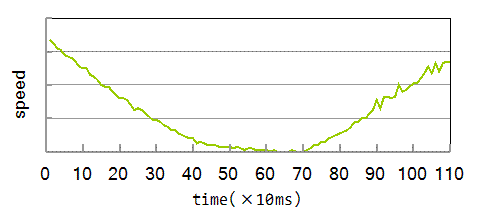
減速区間のレギュレーションに加えて、
1.8mの場所での速度を可能な限り早くする場合には、
マーカー検出後に急停止して、停止状態で時間待ちした後に
急加速しながら1.8mポイントを通過することになる。
実際には、
通常走行速度からの停止までの距離と
停止状態から通常走行速度に到達する距離の合計が
1.8mでは収まらないので
定常速度での立上りはできなさそう。
センサバーレスの場合は
ロボットがマーカーラインを見つけてから
1.8m区間のタイマー計測が開始されるまでに
距離のズレが発生するはずなので、
実際の減速走行区間は1.8mよりも長く使えそうである